Domain zusammengehen.de kaufen?
Wir ziehen mit dem Projekt
zusammengehen.de um.
Sind Sie am Kauf der Domain
zusammengehen.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain zusammengehen.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Kpqm, Fachbücher von Kassenärztliche Vereinigung Westfalen-LippeQualität spielt eine immer wichtigere Rolle, wenn es um die Versorgung von Patienten im ambulanten und stationären Bereich geht. Viele niedergelassene Vertragsärzte und -psychotherapeuten haben sich, orientiert an der Qualitätsmanagement-Richtlinie des G-BA, bereits mit der Optimierung ihrer Strukturen und Abläufe beschäftigt und das erfolgreiche KVWL-Praxis-Qualitätsmanagementsystem KPQM eingeführt. Da aber die Qualitätsanforderungen auf allen Ebenen der medizinischen Versorgung immer mehr steigen, ist 2016 eine neue, sektorenübergreifende Qualitätsmanagement-Richtlinie in Kraft getreten, die für den vertragsärztlichen, vertragszahnärztlichen und stationären Versorgungsbereich gilt. Auf dieser Basis hat die KVWL ihr KPQM-System angepasst und modernisiert. KPQM macht die bewährten Standards des Qualitätsmanagements für Vertragspraxen umsetzbar und im Praxisalltag für Ärzte, Psychotherapeuten und Teams leicht anwendbar. Das System fusst auf den Kriterien: - keine Anforderungen über die Richtlinie hinaus - einfach zu erlernen und umzusetzen - kostengünstig - von Ärzten für Ärzte entwickelt - von Ärzten an Ärzte vermittelt - von Ärzten auditiert KPQM ist auf der Höhe der Zeit und bietet seinen Anwendern praxisnahe Hilfestellungen zur effektiven Umsetzung der neuen Qualitätsmanagement-Richtlinie. Genau das, was im Praxisalltag gebraucht wird.39,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter


-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **

Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
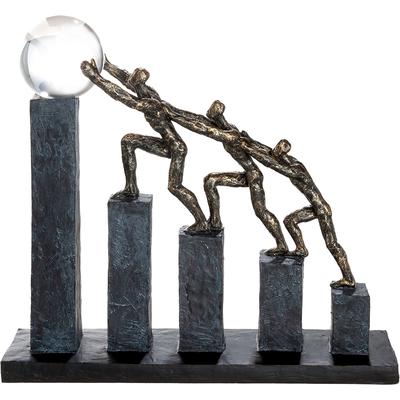
Skulptur GILDE "Skulptur Teamwork bronzefarben", braun (bronzefarben, schwarz), B:34cm H:32cm T:8cm, Kunstharz, Dekofiguren, Gemeinschaft Zusammenhalt Partnerschaft Symbolkraft MotivationDie Skulptur Teamwork steht für Zusammenhalt und gemeinsame Stärke – ein symbolträchtiges Dekoobjekt mit klarer Botschaft. Das matte, strukturierte Polyresin in bronzefarbener Optik wirkt hochwertig und zeitlos, während die schwarze Basis für einen...67,33 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Solidarität kollektiv organisieren, FachbücherDas Fachbuch "Solidarität kollektiv organisieren" bietet eine tiefgehende Analyse darüber, wie Solidarität in Zeiten politischer Polarisierung und Rechtsruck gefördert werden kann. Es beleuchtet die Bedeutung kollektiver Organisierung und Konflikterfahrungen, die für die Schaffung eines solidarischen Miteinanders unerlässlich sind. Die Autor*innen, bestehend aus Expert*innen der Sozialwissenschaften sowie erfahrenen Gewerkschafter*innen und Aktivist*innen, teilen ihre Erkenntnisse und Erfahrungen aus verschiedenen Kontexten, wie Betriebsgruppen und Nachbarschaftsinitiativen. Sie zeigen auf, wie trotz unterschiedlicher Hintergründe und Meinungen ein gemeinsames Ziel verfolgt werden kann. Das Buch thematisiert sowohl die Herausforderungen, die sich aus der Diversität ergeben, als auch die Chancen, die sich durch die Auseinandersetzung mit rechter Alltagskultur und gesellschaftlichen Spaltungen bieten. Es ist ein wertvoller Beitrag zur Diskussion über solidarisches Handeln und die Überwindung von gesellschaftlichen Konflikten.39,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
Kpqm, Fachbücher von Kassenärztliche Vereinigung Westfalen-LippeQualität spielt eine immer wichtigere Rolle, wenn es um die Versorgung von Patienten im ambulanten und stationären Bereich geht. Viele niedergelassene Vertragsärzte und -psychotherapeuten haben sich, orientiert an der Qualitätsmanagement-Richtlinie des G-BA, bereits mit der Optimierung ihrer Strukturen und Abläufe beschäftigt und das erfolgreiche KVWL-Praxis-Qualitätsmanagementsystem KPQM eingeführt. Da aber die Qualitätsanforderungen auf allen Ebenen der medizinischen Versorgung immer mehr steigen, ist 2016 eine neue, sektorenübergreifende Qualitätsmanagement-Richtlinie in Kraft getreten, die für den vertragsärztlichen, vertragszahnärztlichen und stationären Versorgungsbereich gilt. Auf dieser Basis hat die KVWL ihr KPQM-System angepasst und modernisiert. KPQM macht die bewährten Standards des Qualitätsmanagements für Vertragspraxen umsetzbar und im Praxisalltag für Ärzte, Psychotherapeuten und Teams leicht anwendbar. Das System fusst auf den Kriterien: - keine Anforderungen über die Richtlinie hinaus - einfach zu erlernen und umzusetzen - kostengünstig - von Ärzten für Ärzte entwickelt - von Ärzten an Ärzte vermittelt - von Ärzten auditiert KPQM ist auf der Höhe der Zeit und bietet seinen Anwendern praxisnahe Hilfestellungen zur effektiven Umsetzung der neuen Qualitätsmanagement-Richtlinie. Genau das, was im Praxisalltag gebraucht wird.39,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
HdR Das Schicksal der GemeinschaftDer Herr Der Ringe: Das Schicksal Der Gemeinschaft Ist Ein Kooperatives Spiel Für 1-5 Personen, In Dem Jeder Von Euch 2 Charaktere Aus Mittelerde Verkörpert. Mit Euren Einzigartigen Fähigkeiten Könnt Ihr Frodo Beschützen Und An Entscheidenden Orten...65,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.